本文為繁體中文版。English version: How AI Gains Experience in the Real World
從 World Labs 到程式學習與現場工作的觀察
2026 年 10 月 1 日
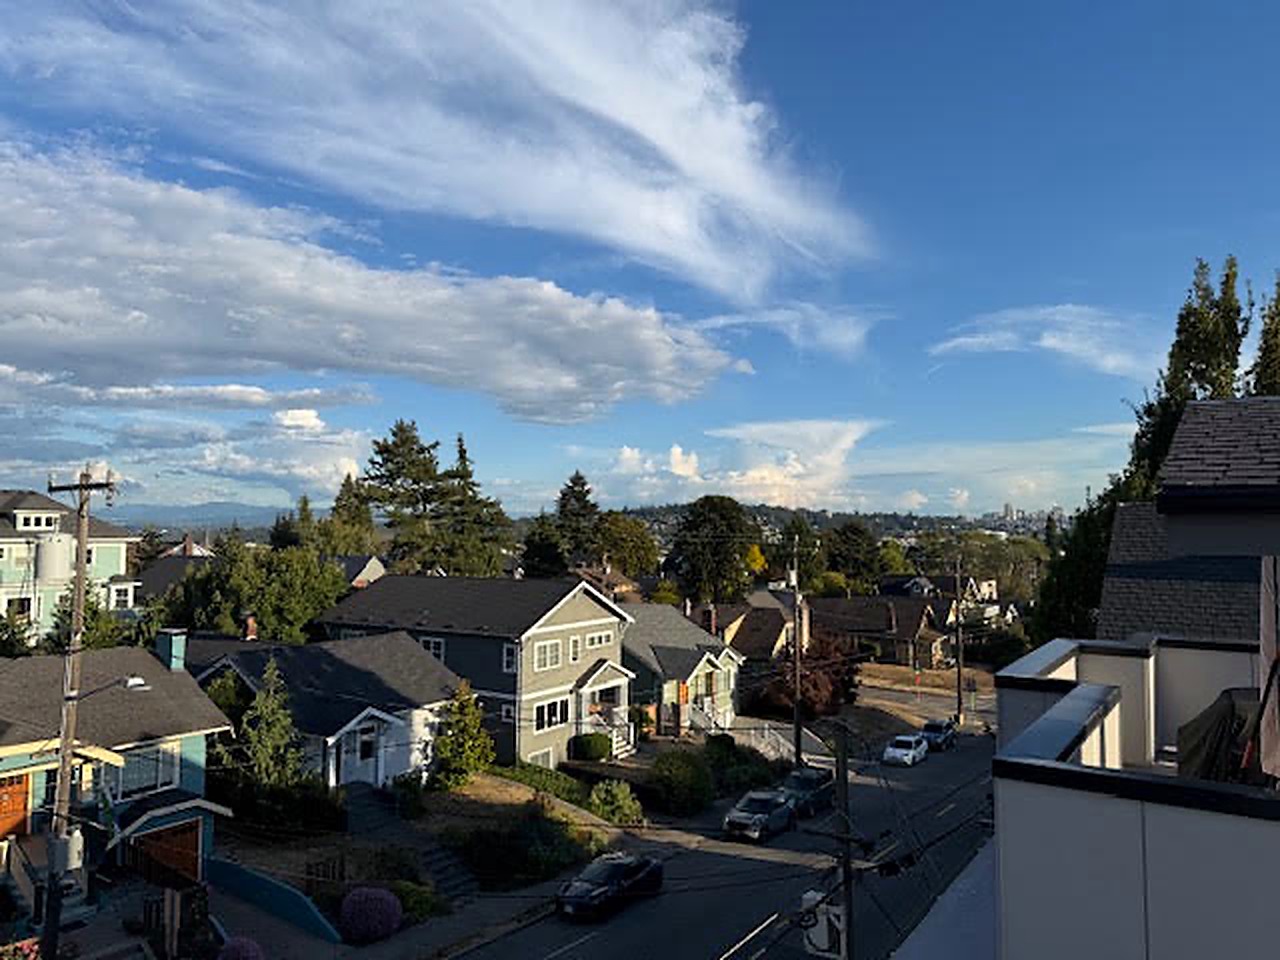
旅途中看到的住宅斜屋頂,讓我想起朋友談到的現場工作。作者攝影。
從一筆收購想到經驗如何養成
2026 年 9 月 28 日,AMD 宣布簽訂收購 World Labs 的協議,交易金額約 82 億美元,以全股票方式支付,預計年底前完成,仍須取得相關批准。交割後,李飛飛將出任 AMD 執行副總裁兼首席科學家。[1] 她在宣布加入 AMD 的文章中寫道,宇宙由真實的事物組成,而不只是文字。[2]
我聽過李飛飛多次演講與座談,很早就認同空間智慧與物理 AI 的方向。但最近使用 AI 處理生活中的問題,讓我更在意另一個問題:專業經驗如何養成?AI 已能幫我把想法做成工具;走進物理世界之後,它還需要能觀察、行動、得到回饋,並驗證結果的環境。
AI 讓我更容易動手學習
一年前,我還在用 Colab 寫程式:貼程式碼、執行、報錯,再把錯誤訊息貼回去問,來回十幾次是常態。現在使用 Claude Code 和 Codex,許多除錯與修改能由工具接續完成。我仍要測試與檢查,但反覆搬移程式碼和訊息的時間少了很多。
我也用不同的 AI 協助寫 Python,嘗試模擬自己喜歡的 EViews 的部分工作方式。EMBA 論文時,我用過 EViews;現在我把資料庫資料接進 Python 進行統計分析,並做成一個初步的 APP,叫作 PyViews。核心迴歸結果已用另一套獨立開發的 Python 套件 linearmodels 交叉核對,係數完全一致;由於我的 EViews 授權已經過期,與 EViews 的直接比對仍待完成。這些嘗試是為了學習、好玩與好奇,也想看看 AI 的能力邊界。
這種學習很直觀。想法很快變成能操作的東西,遇到錯誤便改、再試,成本相對低,我因此更願意探索。先弄清楚想解決什麼,再調用合適的工具或 Skill,一個小創意就可能改變工作方式。和 AI 一起製作、檢查與修改工具,本身也是我累積經驗的過程。
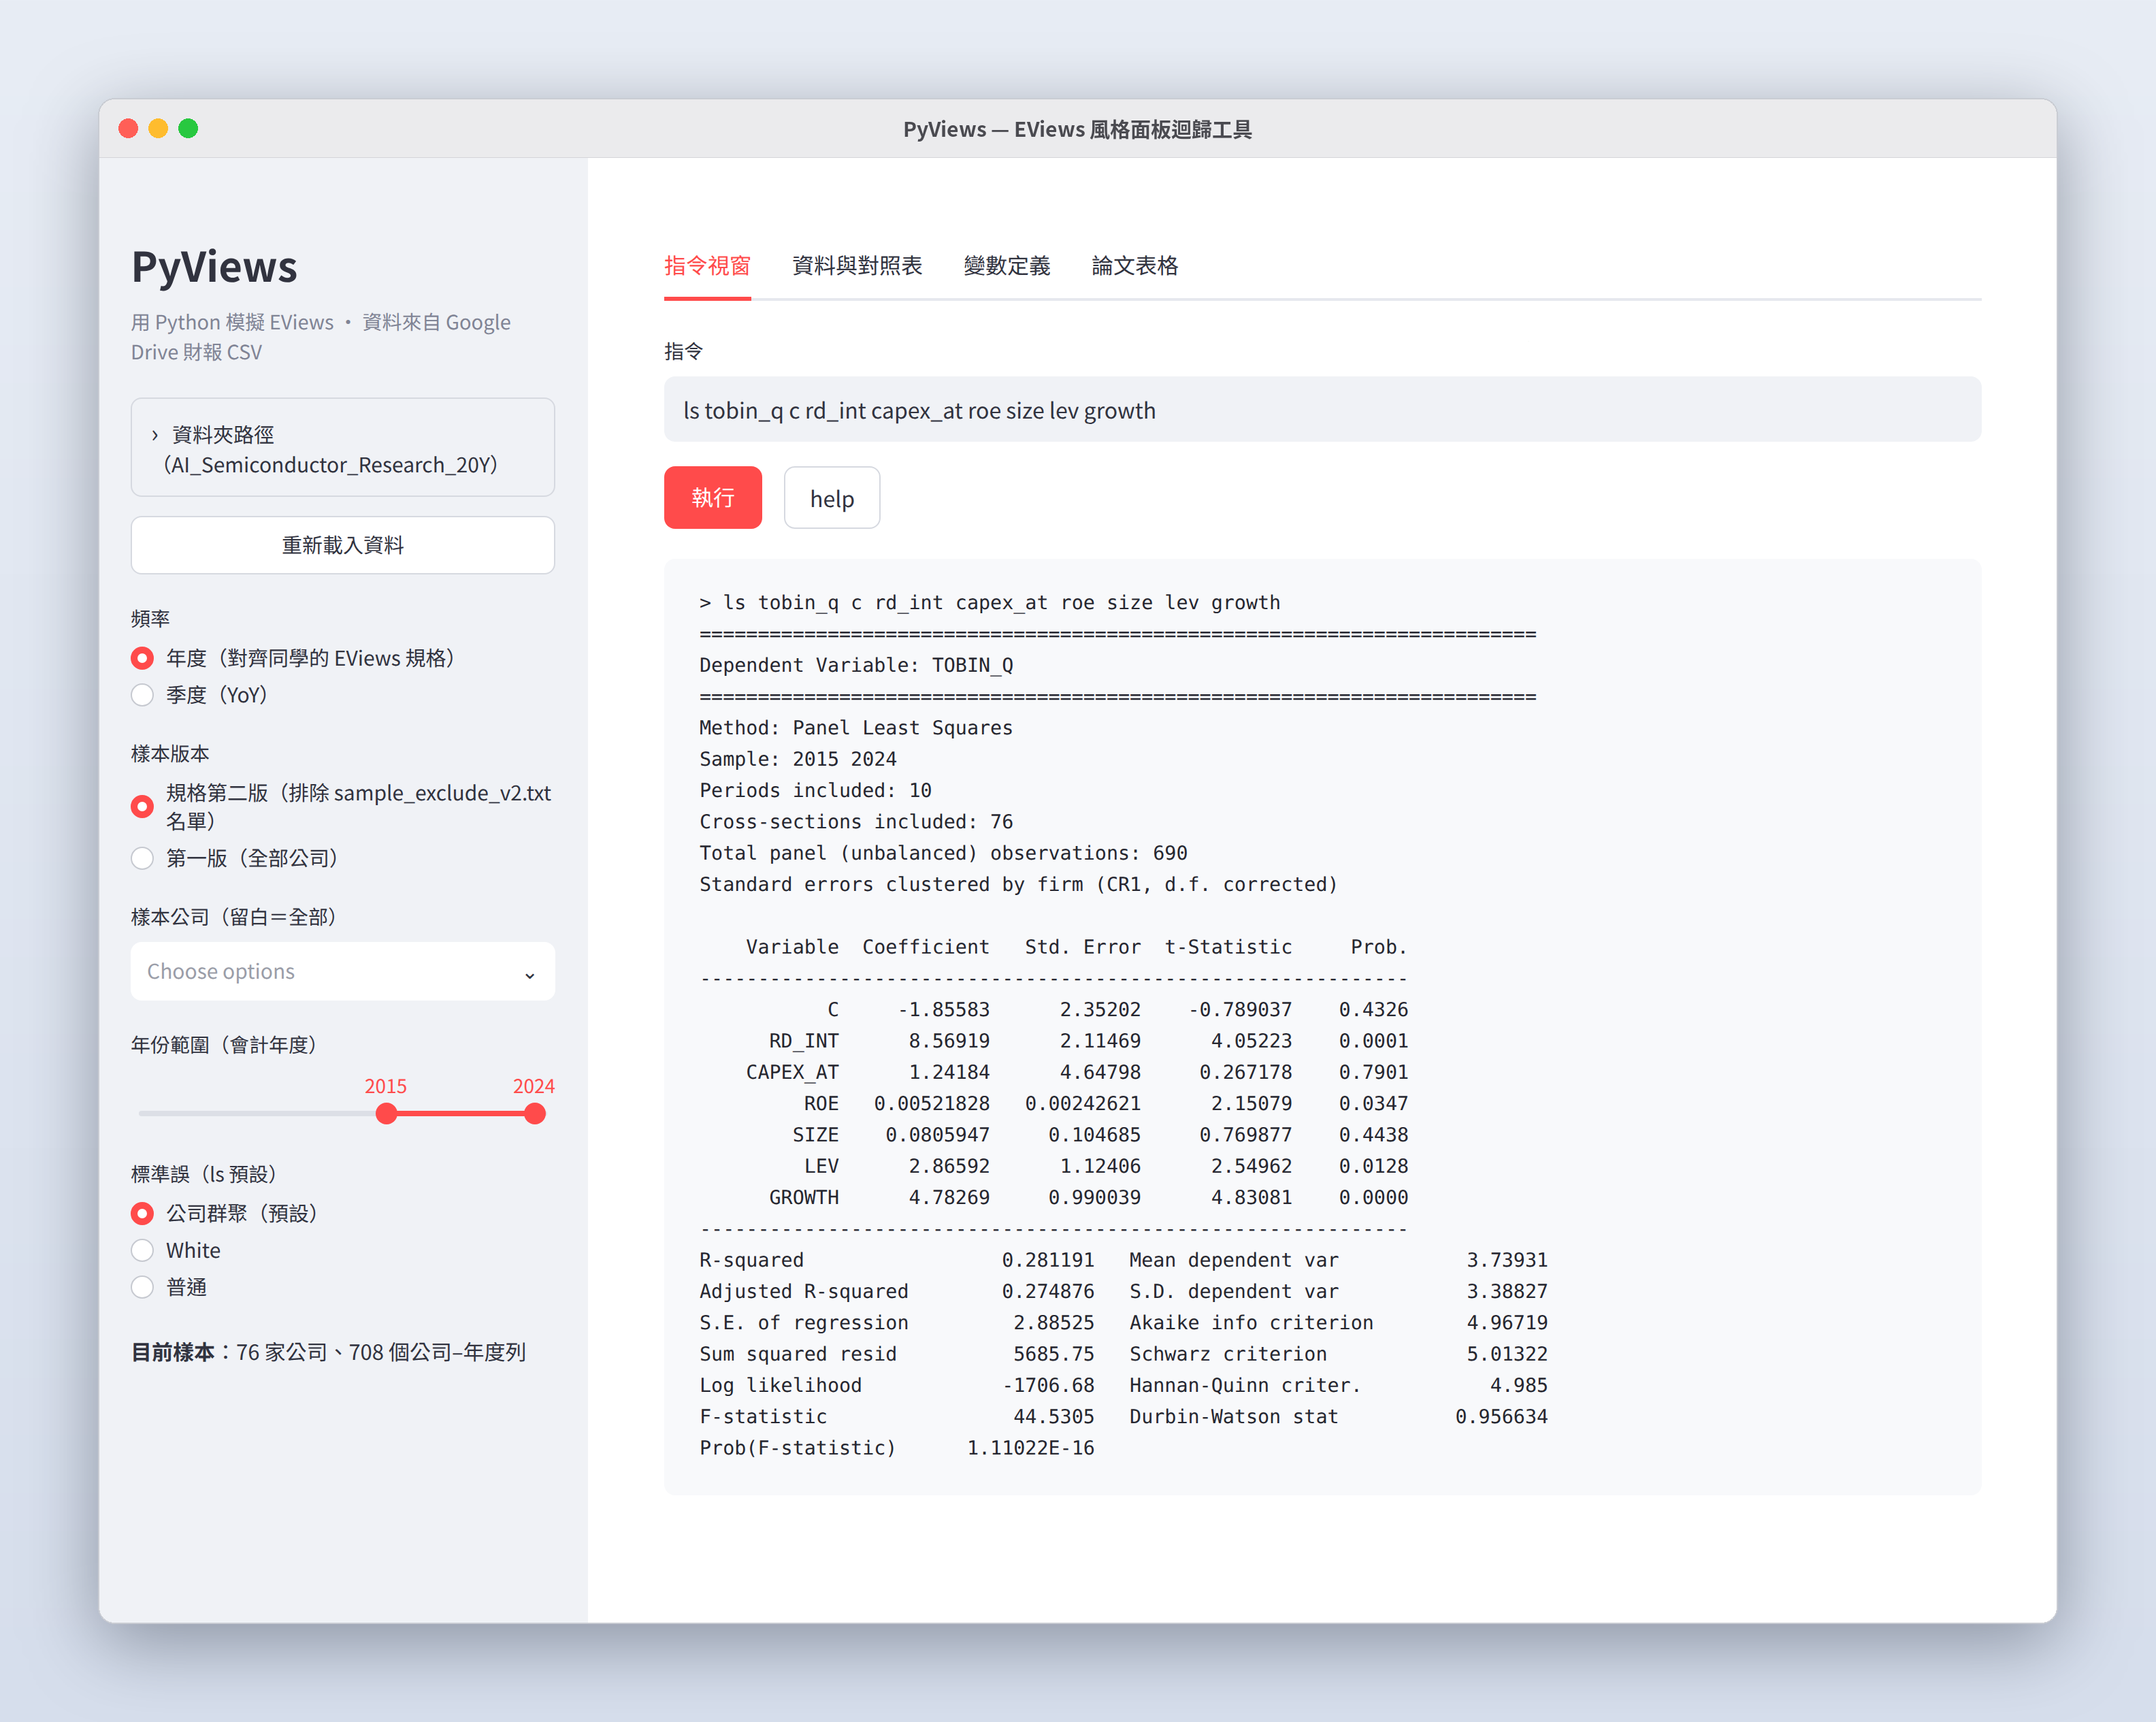
在 AI 協助下製作的 PyViews。選擇樣本與年份、輸入一行指令,即可執行面板迴歸。核心結果與一套獨立的 Python 套件一致;與 EViews 的直接比對仍待完成。
這個工具教會我的,與其說來自打造它,不如說來自檢查它。第一次迴歸跑完,沒有出現任何錯誤訊息,裡面卻藏著好幾個問題:IBM 的損益表從未下載,整家公司就這樣無聲地從樣本中消失;Alphabet 的兩種股票被當成了兩家公司;我當初假設 AlphaFold 3 很快會帶動生技股,因而納入二十家健康照護公司,結果其中幾家幾乎沒有營收的生技公司,使「研發/營收」的比率失去意義,扭曲了整體結果。就連 AI 寫的一條排除規則,也與它自己舉的例子矛盾,直到用實際資料檢驗才被發現。AI 的錯誤,靠我對數字是否合理的直覺抓出;我自己的錯誤假設,則由資料揭露。每一次修正,連同當時的預期與實際的發現一起保存下來,就成了我在後文所提「可檢驗的經驗紀錄」的一個小型版本。
修車與修屋頂讓我看到現場的差別
數位工作較容易留下可重現的測試紀錄。現場問題的關鍵條件,卻可能沒有被量測,甚至只在某個瞬間出現。我的老車電子駐車煞車就有間歇性故障:警示燈亮起,過一陣子消失,進廠又可能一切正常。我把故障碼和診斷畫面拍給 AI 看,依建議花了兩萬三千元換上整新總成,同樣的警示仍再次出現。AI 隨後轉向懷疑線束與模組通訊,來回數週,問題仍未釐清。
AI 能整理可能原因、建立假說,也能提醒我保留故障當下的資料。但假說合理,不代表原因已被確認;資訊可能不足,推理也可能錯。現場師傅能檢查接頭、聽聲音、比較過往案例。如何取得關鍵證據,本身就是專業判斷的一部分。
在美國,一位做建築與水電小工程的朋友,讓我有另一種體會。他接了浴室工程,我看到桌上放著他手工畫的圖。他兒子學土木,會用 AutoCAD,但他寧可自己去現場量測,再手繪。他很有自信地說,他認為自己的現場製作,是將來 AI 取代不了的。
跟著他在社區散步時,他一邊介紹那些由他換修、維護的斜屋頂。我看著一、二層住宅,腦中不由得浮起機器人笨手笨腳爬上屋頂的畫面,覺得有點好笑。那一刻,我直覺這種場景離日常生活還很遠。
手繪或電腦繪圖,未必足以解釋他的自信;更值得注意的,是他把量測、圖上的安排與實際施工接起來。圖畫得出來,工程能否完成,仍要面對現場條件。我也想,AI 若能幫他整理估算和過往案例,是否可以減輕辛苦,讓他的經驗更容易保存與運用?
Michael Polanyi 在《The Tacit Dimension》中指出,我們知道的往往比我們能說出的更多。[3] 技能與判斷不一定能完整寫進手冊,卻也不表示經驗永遠無法記錄。維修紀錄若只寫「更換零件」,就不足以支持下一次判斷;還需要知道為何更換、預期改善什麼,以及實際是否改善。
發球機提供練習 教練幫助改善
在西雅圖的公園散步時,我走到網球場,看見發球機供姊弟兩人練習,旁邊有一位女教練。後來她也親自發球、下場陪打。他們以為我是來等候使用球場,我便順勢問起機器的功能,再問它有沒有教練功能。她笑著說,也許未來會有,但現在仍需要教練找出學習者的盲點與弱點,再特別指導改善。
這讓我更理解,練習機會需要和有效回饋連在一起。發球機供球,教練觀察表現、調整重點。經驗養成不能只計算練了多少次,還要知道哪些地方有進步,哪些錯誤仍在重複。
貓砂機聞不到我們無法忍受的臭
砂已經蓋不住排泄物,機器裡也很臭,另一隻貓不敢進去。我聞到之後,判斷這批砂已經不能留,便把它清掉。按 Cycle 篩掉結塊也是一種做法;機器兩種指令都能執行,但它聞不到臭,也不知道這個氣味對住在這裡的人是否已無法忍受。事後問 AI,得到的是按鍵與「全自動」的說明,同樣沒有這層現場判斷。動作可以交給機器,決定要做哪個動作的感受仍在人身上。
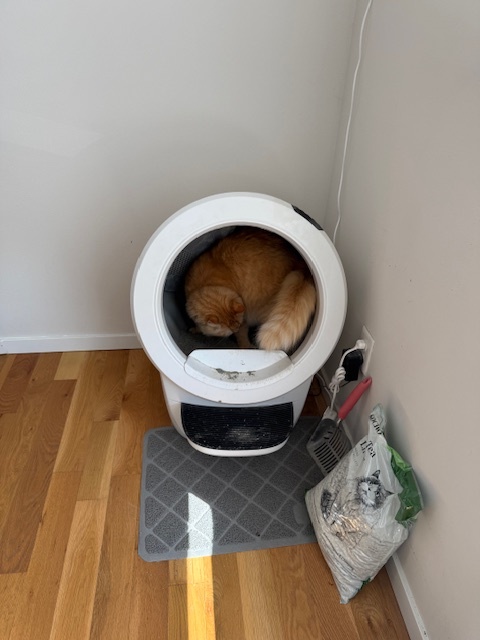
兒子家的自動貓砂機。機器執行了指令,卻聞不到這批砂對我們是否已不能留。作者攝影。
我的具體主張:可查核的經驗紀錄
我一直在想,能否把自駕車的感知、定位與導航方法移用到無人機,讓 AI 透過載具觀察世界、累積觀察日誌。方法有共通性,但三維運動與感測條件不同,仍須適應與驗證。不過無論載具是什麼,更根本的問題是:經驗要用什麼形式留下來?
孩子成長需要探索與回饋;領域大師的養成,需要面對不同案例、辨認失敗原因並修正做法。AI 要累積專業能力,也需要適當的任務與評量。大量重複不能保證進步,錯誤回饋甚至可能強化偏差。
我想提出的具體做法,是建立「可查核的經驗紀錄」。它至少要做到四件事:保留環境與原始資料;把實際觀察和模型推論分開;記下採取的行動與當時的預期;再對照實際結果。結果不一致時,才有依據追問:是缺資料、判斷錯誤,還是執行條件改變?若我的修車過程從一開始就這樣記錄,數週的來回就不會一再繞回已經排除的可能。改善是否有效,也需要衡量,不能只由 AI 寫成一段流暢敘事。
家人告訴我,他工作的公司已要求把裝機與維護寫成報告,輸入 AI 系統。各地客戶工廠的實作紀錄,以及裝機流程與原理,都可搜尋,工程師能查找類似案例。目前尚未納入現場照片與影像;下一步若把影像、設備狀態、處置與結果連起來,紀錄就能更完整。報告可供搜尋,不等於 AI 已學會操作,但能讓人找回經驗,再判斷是否適用。
模擬可以加速 現實仍須驗證
World Labs 正在推進訓練環境。公司於 2026 年 9 月介紹 Atlas,涵蓋空間重建、時空模擬及機器人 Real-to-Sim 工作流程;7 月也公布從真實任務建立模擬,再把訓練策略帶回實體機器人測試的成果。[6][7] 這些是公司公布的能力與結果,適用範圍仍須依任務與測試條件判斷。世界模型能提供表徵與模擬,操作仍需要感測、控制與執行系統。
無人機研究也提供例子。2023 年的 Swift 系統結合模擬訓練與實體飛行資料,校正誤差,再到真實賽道競賽。[8] 另有 2021 年研究,策略完全在模擬中訓練,再成功移轉到未參與訓練的真實環境。[9] 每一步訓練未必都在現場進行,但可靠性仍需要實際測試。
這很像新藥開發中的計算與濕實驗:模型提出候選與預測,實驗提供修正依據。2026 年一項分子發現研究,就把演算法設計、合成與生物測試接起來,依結果選擇下一輪方向。[10] 這裡沒有捷徑:不能只因推論合理,就省略實際效果的驗證;模擬與自動化可以加速這個過程。
保存經驗 也記得人的價值
這讓我重新思考個人 AI 的價值。它若能保存我遇過的案例、採取的措施與後續結果,就能減少重複猜測,幫我比較哪些假說已被否定、哪些仍缺證據。共通知識與個別歷史結合,下一次討論才更有依據。資料放在個人設備或私有環境,不會自動讓判斷更準確;仍須完整紀錄、適當檢索與持續修正。
我用 AI 做工具,學習與試錯變得容易;朋友與工程師的工作,則提醒我判斷必須接受結果的檢驗。我希望把兩種經驗接起來:更容易動手,也把成敗整理好,成為下一次可以查核、修正的依據。
有一次,朋友的太太去學跳舞,我看著一位烏克蘭女老師和一群好學的學生投入其中,感受到人的精神與藝能之美。那一刻,我暫時把 AI 拋在腦後,只是欣賞人們學習與表達的樣子。
這兩天讀《以弗所書》,「我們原是他的工作」(2:10)也讓我停下來想:當 AI 能完成更多工作,我是否仍習慣用產出與效率衡量人的價值?對我而言,信仰提醒我,人本身值得被珍惜。我更願意把 AI 用在幫助人學習、減輕辛苦的地方;工具越有能力,我也越需要分辨,誠實面對成果與限制,留意它會如何影響身邊的人。
經驗之所以珍貴,正因為它來自真實的人,在真實世界裡的嘗試與承擔。AI 可以幫我們把經驗記得更完整,但經驗的主人,始終是人。
參考來源
[1] AMD(2026 年 9 月 28 日)。AMD to Acquire World Labs to Advance the Future of AI Compute。原文
[2] Fei-Fei Li(2026 年 9 月 28 日)。To Seek a Newer World。原文
[3] Polanyi, M.(2009,原著 1966)。The Tacit Dimension。University of Chicago Press。原文
[4] Whisker。Litter-Robot 4 Getting started。原文
[5] Whisker。Litter-Robot 4 Drawer full indicator DFI sensors。原文
[6] World Labs(2026 年 9 月 1 日)。Atlas: A World Model for Spatial Intelligence。原文
[7] World Labs(2026 年 7 月 28 日)。Building Worlds That Train Robots。原文
[8] Kaufmann, E., et al.(2023)。Champion-level drone racing using deep reinforcement learning.Nature, 620, 982–987。原文
[9] Loquercio, A., et al.(2021)。Learning High-Speed Flight in the Wild.Science Robotics, 6(59), eabg5810。原文
[10] Piticari, A.-S., et al.(2026)。Algorithm-driven, phenotype-directed bioactive molecular discovery.Communications Chemistry, 9, 267。 原文
延伸閱讀
Li, F.-F.(2025)。From Words to Worlds: Spatial Intelligence is AI’s Next Frontier。李飛飛闡述空間智慧與世界模型的完整構想。 原文
Li, F.-F.(2023)。The Worlds I See: Curiosity, Exploration, and Discovery at the Dawn of AI.Flatiron Books。李飛飛的自傳,可了解她一路走向空間智慧的脈絡。
Sennett, R.(2008)。The Craftsman。Yale University Press。從工匠傳統談手與腦如何一起形成判斷。
Crawford, M. B.(2009)。Shop Class as Soulcraft。Penguin Press。一位哲學博士轉行修摩托車,反思實作工作中的知識與價值。
免責聲明
本文為作者個人經驗與觀點分享,不構成汽車維修、投資或任何專業建議。文中提及之公司與交易僅作為討論背景,並非投資推薦。有關 AI 能力的描述以公開資料為準,可能隨技術發展而改變。本文寫作過程使用 AI 工具協助整理與校對;文中經驗、照片與觀點均出自作者本人。
關鍵字
空間智慧、物理 AI、世界模型、World Labs、內隱知識、代理 AI、經驗紀錄、人機協作
關於作者
黃柏松(Sinclair Huang),退休高階主管,現為顧問與獨立研究者,擁有台灣電子、化工與生技產業約 30 年跨領域經驗。HEC Liège 企業管理博士(EDBA),現任 Continental Carbon Co., Ltd. 董事長特別顧問。研究興趣涵蓋 AI 與半導體、產業競爭力與技術價值評估。
ORCID:0009-0007-8173-5672|網站:lab.sinclairhuang.org
本文原刊於 Substack。